English
 русский
 Español
 عربى
No. 8, Calle Duxiu San, Pueblo de Ganlin, Ciudad de Shengzhou, Ciudad de Shaoxing, Provincia de Zhejiang, China
Categoría de noticias
Categoría de producto
Volver EMF de un motor BLDC: cómo calcularlo a partir de velocidad, kv y flujo
Contenido
- 1 La fórmula central y lo que significa cada símbolo
- 2 Conversión de unidades Kv, Ke y hojas de datos sin errores costosos
- 3 Cálculo a partir de dimensiones físicas y vinculación de flujo
- 4 Método de medición: alcance, perforación y giro seguro sin carga
- 5 Por qué el voltaje del terminal no es el EMF posterior bajo carga
- 6 Poner el cálculo en una consulta de motor
- 7 Ejemplos resueltos y verificación final de cordura
Un motor de ventilador BLDC de 48 V funciona a 3000 rpm y el osciloscopio muestra una forma de onda línea a línea máxima de 30 V. El umbral de cruce por cero sin sensores del controlador se establece cerca de la mitad del bus de CC. ¿El motor arrancará de manera confiable y el voltaje medido es realmente el EMF trasero? La respuesta depende de cómo se define la constante EMF inversa, si el valor es de fase o de línea a línea y si es pico o RMS. Equivocarse en esas definiciones puede convertir un cálculo simple en una configuración incorrecta del controlador o en un orden de motor no coincidente.
La respuesta corta es: calcular el EMF a partir de mi = Ke × ω , donde Ke es la constante EMF trasera y ω es la velocidad angular mecánica. Utilice la misma base de fase/línea y pico/RMS como constante. Si solo hay Kv disponible, conviértalo primero. Si el motor ya está en el banco, mida la forma de onda y calcule Ke a partir de una velocidad conocida. Las secciones siguientes muestran cada método, las conversiones de unidades que causan la mayoría de los errores y las comprobaciones que vale la pena realizar antes de emitir una orden de compra.
La fórmula central y lo que significa cada símbolo
Para un cálculo de primer paso, utilice la forma mecánica:
E fase, pico = Ke fase, pico × ω m
Aquí, ω m es la velocidad del eje en radianes por segundo: ω m = 2πn / 60, con n en rpm. Ke debe estar en V por rad/s. Si la hoja de datos proporciona Ke en V/krpm, V/rpm o Kv en rpm/V, conviértalo antes de multiplicar. La misma ecuación funciona para un motor BLDC trapezoidal y una máquina PM sinusoidal, pero la interpretación de la forma de onda cambia: para motores trapezoidales, use la amplitud superior plana; para motores sinusoidales, utilice pico o RMS de forma constante.
Para una máquina sinusoidal con enlace de flujo conocido, la forma física es:
E fase, pico = p × λ m × ω m
donde p es el número de pares de polos y λ m es el enlace de flujo máximo por fase en vueltas Wb. El valor de fase RMS es E fase, pico / √2. Para voltaje sinusoidal línea a línea, multiplique el valor RMS de fase por √3. Para un motor trapezoidal de seis pasos, la parte superior plana línea a línea suele estar cerca del doble del valor de la parte superior plana de fase, pero confirme la forma de onda porque la relación exacta depende de la conmutación y la disposición del devanado.
| Cantidad | Símbolo | Unidad | Que confirmar |
|---|---|---|---|
| Velocidad mecánica | n | rpm | Velocidad del eje, no frecuencia eléctrica. |
| velocidad angular | ω m | rad/s | ω m = 2πn / 60 |
| Constante EMF trasera | Ke | V/(rad/s) | Fase o línea a línea; pico o RMS |
| Reducción de fase EMF | E ph | V | Utilice la misma base que Ke. |
| EMF posterior línea a línea | E LL | V | √3 para RMS sinusoidal; aproximadamente 2× parte superior plana para trapezoidal |
| Frecuencia eléctrica | f e | Hz | f e = p×n / 60 |
Conversión de unidades Kv, Ke y hojas de datos sin errores costosos
Kv generalmente se expresa en rpm por voltio. Para un cálculo estilo CC sin carga, la constante de contraEMF en V/(rad/s) es:
Ke = 60 / (2π × Kv) = 9,549 / Kv
Si Kv es 100 rpm/V, Ke es aproximadamente 0,0955 V/(rad/s). A 3.000 rpm, ω m es 314,16 rad/s, por lo que la FEM inversa calculada es de aproximadamente 30,0 V. Si la hoja de datos define Kv línea a línea, ese 30,0 V es un valor de línea a línea. Si Kv está basado en fases, es un valor de fase. El número es el mismo sólo cuando la base es la misma.
Para motores industriales, Ke suele expresarse en V/krpm. Conviértelo dividiendo por 104,72, porque 1000 rpm equivalen a 104,72 rad/s. Por lo tanto, un Ke de 12 V/krpm es 0,1146 V/(rad/s). A 1500 rpm, la fuerza electromagnética trasera es 0,1146 × 157,08 = 18,0 V en la misma fase/línea que la hoja de datos.
Un riesgo de compra común es que un proveedor cotice “Ke = 0,12” sin unidades. ¿Es eso V/rpm, V/(rad/s), V/krpm, pico de fase o RMS de línea a línea? En ese único número se puede ocultar un factor de 2 o √3. Solicite la definición por escrito y solicite la forma de onda y la velocidad de prueba utilizadas para obtenerla. Si el motor está diseñado para control sin sensores, solicite también la fuerza contraelectromotriz a la velocidad mínima de funcionamiento, no solo a la velocidad nominal.
Cálculo a partir de dimensiones físicas y vinculación de flujo
Cuando un prototipo no tiene una hoja de datos útil, el enlace de flujo es la ruta más directa. Si el equipo de diseño conoce el enlace de flujo máximo por fase, utilice E fase, pico = p × λ m × ω m . Por ejemplo, pag = 4, λ m = 0,05 Wb-vueltas, y n = 1500 rpm da ω m = 157,08 rad/s. La FEM de retorno de fase pico es 4 × 0,05 × 157,08 = 31,4 V. El valor de fase RMS es 22,2 V y el valor RMS sinusoidal línea a línea es 38,5 V.
Si no se dispone de enlace de flujo pero se conocen el devanado y el circuito magnético, el cálculo se puede realizar a partir de vueltas por fase, factor de devanado, flujo de entrehierro por polo y velocidad. En la práctica, la incertidumbre en la densidad de flujo del entrehierro, el factor de apilamiento de laminaciones y los efectos del devanado final es lo suficientemente grande como para que un valor calculado deba tratarse como una estimación de diseño. Enrolle una muestra, gírela a una velocidad segura y mida la forma de onda. Esa medición es también la forma más rápida de confirmar si la forma de onda deseada está más cerca de la sinusoidal o la trapezoidal. Para obtener información general sobre la conmutación y el comportamiento de las formas de onda, el Artículo sobre el principio de funcionamiento de BLDC es una referencia útil.
Método de medición: alcance, perforación y giro seguro sin carga
En el banco, desconecte el controlador y haga girar el motor con un taladro, un torno u otro motor. Mida el voltaje línea a línea con una sonda diferencial o una entrada de osciloscopio aislada. No exceda la clasificación de modo común de la sonda y no conecte una sonda de osciloscopio conectada a tierra a un puente trifásico activo. A una velocidad conocida, capture la forma de onda y registre la amplitud plana o el pico sinusoidal y los valores RMS, según el tipo de motor.
Calcule Ke a partir del voltaje y la velocidad medidos: Ke = mi medido / ω m . Luego verifique la frecuencia eléctrica con f e = p × n / 60. Un motor de par de cuatro polos que gira a 1200 rpm debe mostrar una frecuencia eléctrica de 80 Hz, o un período de 12,5 ms. Si la frecuencia es incorrecta, verifique el número de polos o la velocidad real del eje. Si la amplitud es inferior a la esperada, verifique la atenuación de la sonda, la conexión del devanado y si la medición es de fase o línea a línea.
Para una verificación rápida de la producción, gire a una velocidad fija baja, registre el voltaje de línea de pico a pico y compárelo con una muestra en buen estado. Esto no reemplaza una prueba completa del motor, pero detecta giros de devanado incorrectos, fases invertidas y problemas con el imán antes de que el motor llegue a la línea de ensamblaje. Mantenga la velocidad de prueba muy por debajo de la velocidad nominal máxima y utilice un dispositivo de prueba protegido.
Por qué el voltaje del terminal no es el EMF posterior bajo carga
Sin carga, el voltaje del terminal está cerca de la EMF trasera porque la corriente es pequeña. Bajo carga, el voltaje aplicado debe superar la EMF, la caída resistiva y la caída inductiva: V fase = E fase I × R L × di/dt. Un motor con una resistencia de fase de 0,5 Ω que transporta 10 A tiene una caída resistiva de 5 V antes de que se considere cualquier pérdida de inductancia o inversor. Es por eso que un cálculo realizado únicamente a partir del bus de CC puede exagerar la velocidad disponible o subestimar la corriente a una carga determinada.
La operación PWM agrega otra capa. El inversor aplica un voltaje cortado y la ondulación de la corriente del motor depende de la frecuencia de conmutación y la inductancia. Las caídas de diodos, el tiempo muerto y la resistencia del cable también eliminan el margen de voltaje. Para el control sin sensores, el comparador de cruce por cero ve la forma de onda terminal, no una fuente EMF trasera ideal. Los filtros utilizados para eliminar el ruido PWM introducen un retraso de fase, y el retraso se vuelve más importante a medida que aumenta la frecuencia eléctrica. Calcule la EMF esperada a las velocidades mínima y máxima, luego verifique el umbral del comparador y el retardo del filtro con esos valores.
Poner el cálculo en una consulta de motor
Una consulta útil indica la fuerza contraelectromotriz requerida a una velocidad definida, el rango del bus de CC, la base de fase/línea y la tolerancia aceptable. Por ejemplo: "A 2400 rpm, la fuerza electromagnética de retorno pico de línea a línea debe ser de 42 V ±5 %, medida con el motor a 25 °C e impulsada por un motor primario externo". Esto es mucho más claro que pedir un “motor de 0,2 Ke” porque elimina la ambigüedad de la unidad antes de construir las muestras. Si el motor es para una aplicación de ventilador o enfriador de aire, indique también la curva de carga y la velocidad mínima a la que debe funcionar el arranque sin sensores.
Para el funcionamiento del enfriador de aire, un motor BLDC de rotor externo puede simplificar el paquete mecánico porque el ventilador puede montarse directamente en el rotor. Una opción representativa es la 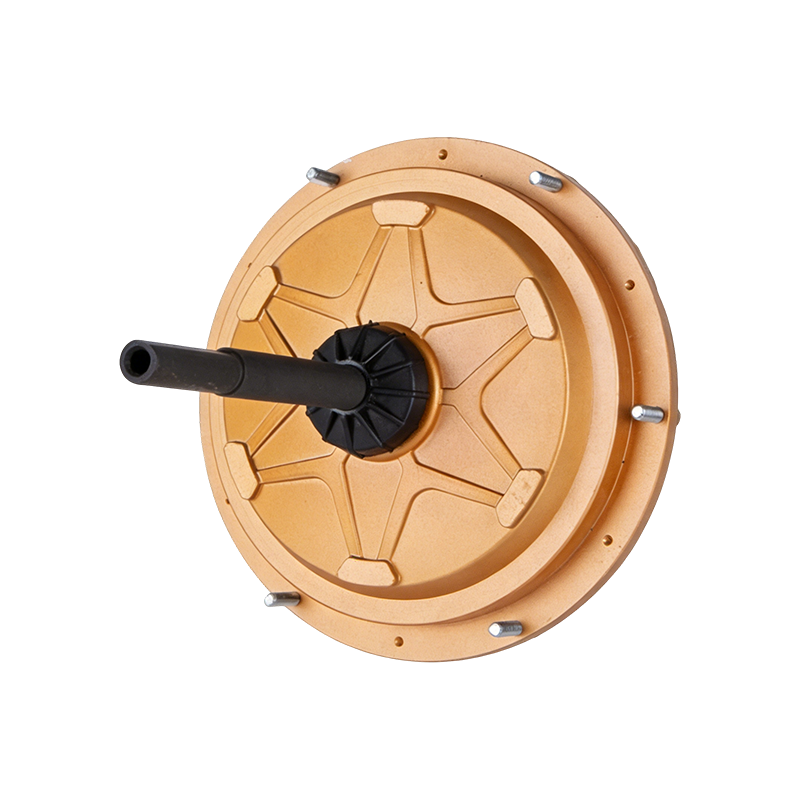 Motor enfriador de aire externo BLDC DC149 220V 600W Motor BLDC de 220 V y 600 W de rotor externo para enfriadores de aire, que ofrece montaje directo en el ventilador, protección IP55 y un diseño libre de mantenimiento adecuado para tareas de refrigeración industrial. Ver producto → Motor enfriador de aire BLDC externo de 600 W. Para sistemas de ventilación más grandes, un motor de ventilador EC puede ser más adecuado; el
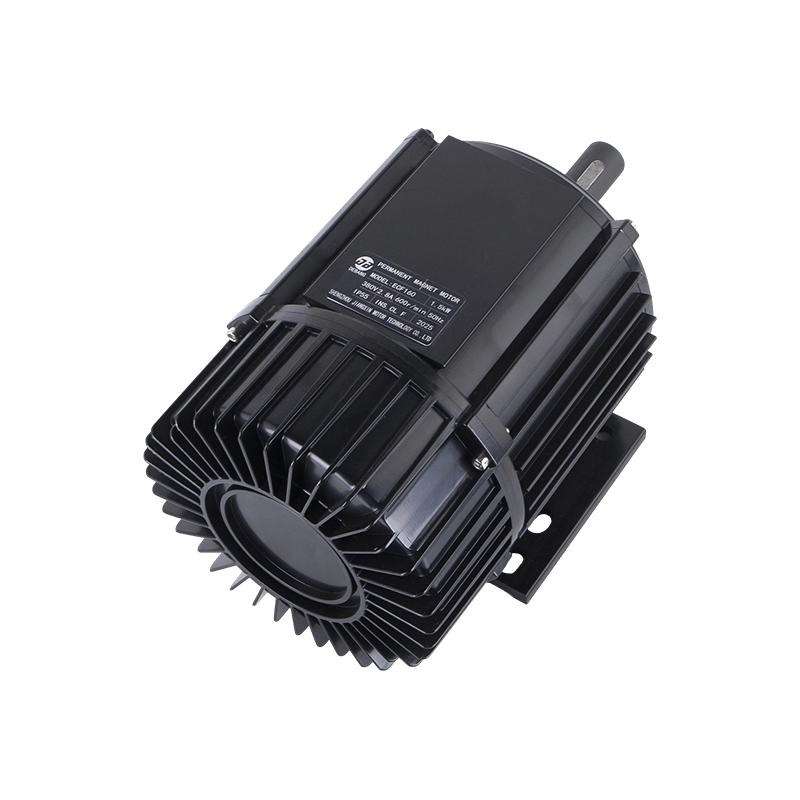 Motor de ventilador ECF160 380V 1500W Motor de ventilador EC de alta eficiencia para enfriadores de aire evaporativos, con potencia de 380 V 1500 W, protección IP55 y funcionamiento silencioso adecuado para sistemas de ventilación de mayor tamaño. Ver producto → Un ejemplo es el motor de ventilador EC de 1.500 W. el página de aplicación de ventiladores industriales muestra cómo estas familias de motores se asignan a las cargas de los ventiladores. Utilice el cálculo de EMF inverso para verificar el margen de control de baja velocidad, no solo la potencia nominal.
Ejemplos resueltos y verificación final de cordura
Ejemplo 1: conversión de Kv. Kv = 100 rpm/V, n = 3.000 rpm. Ke = 9,549 / 100 = 0,0955 V/(rad/s). ω m = 314,16 rad/s. E = 30,0 V sobre la misma base que Kv. Si Kv es línea a línea, el resultado es línea a línea.
Ejemplo 2: hoja de datos Ke. Ke = 0,12 V/(rad/s) pico línea a línea, n = 3000 rpm. mi LL, pico = 0,12 × 314,16 = 37,7 V. Con un bus de 48 V, el margen ideal es de aproximadamente 10,3 V antes de que caigan la resistiva y el inversor.
Ejemplo 3: enlace de flujo. p = 4, λ m = 0,05 Wb-vueltas, n = 1.500 rpm. mi fase, pico = 31,4 V, mi fase,rms = 22,2 V y E LL,rms = 38,5 V para una máquina sinusoidal.
Antes de aceptar un resultado, ejecute esta lista de verificación:
- Anote si el voltaje es de fase o de línea a línea.
- Anote si el valor es pico, pico a pico o RMS.
- Convierta la velocidad a rad/s mecánicos, no a rad/s eléctricos.
- Convierta Ke a V/(rad/s) y mantenga la misma base.
- Verifique el resultado con una medición sin carga a baja velocidad.
- Deje margen de voltaje para resistencia, inductancia, diodos y retardo de control.
Esa medición final es el paso más valioso. Una FEM inversa calculada es tan buena como sus definiciones de unidades; una forma de onda medida a una velocidad conocida expone inmediatamente errores de fase, polaridad y forma de onda.
Relacionado Productos
-
 Motor de refrigeración por aire BLDC externo DC149 de 220 V/700 W
-
 Motor enfriador de aire BLDC externo DC149 de 220 V y 850 W
-
 Motor enfriador de aire BLDC externo DC149 de 220 V y 600 W
-
 Motor enfriador de aire evaporativo trifásico YS90L-4 de 380 V y 1500 W
-
 Motor enfriador de aire evaporativo trifásico YS100L-4 de 380 V y 2200 W
-
 Motor enfriador de aire evaporativo trifásico YS90L-4 de 380 V y 1500 W
-
 Motor mezclador de hormigón portátil YY71-2 de 230 V y 650 W
-
 Motor mezclador de hormigón portátil YY71-2 de 110 V y 800 W
 ¿Listo para Personalizar
Sus Productos de Motores?
Somos fabricantes de motores profesionales que entregamos energía potente, estable y eficiente núcleos para todas las industrias a través de la artesanía de precisión y la innovación.
Contáctenos
-
 Móvil:+86 13575536911
-
 Teléfono:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Correo electrónico:betty@dbjxmotor.com
-
 Dirección de la empresa
Derechos de autor © por Shengzhou Jiangxin Motor Technology Co., Ltd. Todos los derechos reservados.