English
 русский
 Español
 عربى
No. 8, Calle Duxiu San, Pueblo de Ganlin, Ciudad de Shengzhou, Ciudad de Shaoxing, Provincia de Zhejiang, China
Categoría de noticias
Categoría de producto
Cómo conectar un motor BLDC con un controlador: una guía completa de cableado y configuración
Contenido
- 1 Comprensión de las conexiones del controlador y del motor BLDC
- 2 Identificación de cables y distribución de pines estándar
- 3 Secuencia de cableado paso a paso
- 4 Orden de fases, fases de pasillo y dirección
- 5 Clasificaciones eléctricas y protección
- 6 Instalación, blindaje y gestión térmica
- 7 Pruebas seguras y solución de problemas
- 8 Conexión de motores BLDC en aplicaciones de enfriadores de aire industriales
- 9 Errores comunes a evitar
Cuando un motor DC sin escobillas (BLDC) llega a su mesa de trabajo o a la máquina de un cliente, la primera pregunta es casi siempre la misma: ¿cómo conecto este motor al controlador sin dañar ninguno de los componentes? La respuesta es sencilla una vez que separa los pocos cables involucrados: devanados trifásicos, cinco líneas de sensores Hall y un par de alimentación de CC. Si obtiene correctamente el orden de las fases y la fase Hall, el motor funcionará sin problemas desde el primer giro. Si se equivoca, verá ruido, vibración, sobrecalentamiento o ningún movimiento. Esta guía le brinda la secuencia de conexión exacta que necesita, los motivos detrás de cada paso y las comprobaciones de seguridad que evitan un error costoso en un entorno industrial.
Comprensión de las conexiones del controlador y del motor BLDC
Antes de tomar un destornillador o un soldador, es útil comprender por qué un motor BLDC es diferente de un motor de inducción trifásico estándar. Un motor BLDC tiene imanes permanentes en el rotor y el estator lleva bobinas trifásicas. Para generar torque, el controlador necesita conocer la posición del rotor en todo momento. Por lo tanto, la mayoría de los motores BLDC industriales tienen sensores internos de efecto Hall que envían una señal de posición al controlador.
Cómo produce par un motor de CC sin escobillas
El controlador conmuta la corriente a través de las fases del estator en una secuencia que sigue la posición del rotor. Las corrientes de fase crean un campo magnético giratorio que arrastra los imanes permanentes del rotor. En un motor BLDC trifásico, la secuencia de conmutación es A-B-C o A-C-B, dependiendo de si desea una rotación en el sentido de las agujas del reloj o en el sentido contrario a las agujas del reloj. Debido a que la conmutación es electrónica, no hay escobillas que se desgasten, razón por la cual los motores BLDC se utilizan en aplicaciones que requieren una vida útil prolongada y un control de velocidad predecible.
Tres tipos de retroalimentación: sensores Hall, codificadores y sin sensores
La mayoría de los motores BLDC industriales están equipados con sensores Hall en el estator. Estos sensores generalmente tienen una potencia nominal de 5 V y producen una señal de conmutación que le indica al controlador qué par de fases debe energizarse a continuación. Algunos motores de alta gama tienen codificadores para una posición precisa o retroalimentación de velocidad, pero el esquema de conexión es diferente. Los controladores BLDC sin sensores estiman la posición del rotor a partir de los campos electromagnéticos traseros, pero son más comunes en unidades de ventilador de bajo costo que se encuentran en electrodomésticos y diseños de ventilación pequeños. A los efectos de esta guía, cuando hablamos de conectar un motor BLDC con un controlador, nos referimos principalmente a motores con sensor Hall, que son el estándar para enfriadores de aire, ventiladores y bombas industriales.
Lo que el controlador debe entregar
Un controlador BLDC necesita tomar energía CC del suministro, convertirla en formas de onda PWM trifásicas, leer las entradas del sensor Hall y proporcionar una forma de controlar la velocidad y la dirección. También necesita un condensador de bus de CC para suavizar el voltaje, un circuito de detección de corriente para limitar la sobrecarga y, a veces, un canal de frenado o regeneración. Cuando conectas el motor, básicamente estás creando un circuito cerrado entre la etapa de salida del controlador y los sensores Hall del motor. Si alguno de estos enlaces está roto, el controlador no puede conmutar el motor correctamente y el motor se detendrá o funcionará de manera errática.
Identificación de cables y distribución de pines estándar
Los motores y controladores BLDC modernos utilizan cables codificados por colores, pero los códigos de colores no son universales. Un controlador de un fabricante puede usar rojo, amarillo y azul para los cables de fase, mientras que otro puede usar negro, verde y blanco. De manera similar, los cables de los sensores Hall suelen ser un haz de cinco cables que utiliza cables de calibre delgado. El mejor enfoque es identificar la función de cada cable antes de conectar cualquier cosa, utilizando la placa de identificación y la hoja de datos del motor. Si faltan las etiquetas, use un multímetro para mapear los cables.
Cables de fase: U, V, W
Los cables trifásicos transportan la energía que crea el torque. En un motor BLDC típico, estos cables están etiquetados como U, V y W, o a veces A, B y C. El controlador genera tres fases de medio puente, por lo que cada cable de fase del motor debe ir al terminal del controlador correspondiente. Si intercambia cualquiera de los cables de dos fases, el campo magnético gira en la dirección opuesta. Eso puede ser exactamente lo que desea si el motor necesita girar en sentido antihorario, pero si los sensores Hall no están invertidos, el motor no funcionará correctamente.
Cables del sensor Hall
Los sensores Hall suelen funcionar con 5 V o, a veces, con 12 V, según el tipo de sensor. El paquete de sensores normalmente contiene cinco cables: un suministro positivo, uno de tierra y tres cables de señal para la Sala A, la Sala B y la Sala C. Los cables de señal son los que cambian de estado a medida que el rotor pasa por cada sensor. Los cables de señal Hall deben conectarse a los pines de entrada Hall del controlador en el orden de fase correcto. Si las señales Hall y las salidas de fase no coinciden, el controlador energizará la bobina del estator equivocada en el momento equivocado, creando corrientes altas y un motor muy caliente.
Señales de potencia, tierra y control
El controlador tiene una entrada de alimentación CC para la batería o suministro de CA rectificado. El controlador también tiene un terminal común o de tierra, una entrada analógica/de aceleración para control de velocidad y, a menudo, una entrada de dirección o pin de habilitación. En algunos controladores, la señal del acelerador es un voltaje analógico de 0-5 V, mientras que en otros es una señal PWM. Debe hacer coincidir la entrada del controlador con la fuente de comando que planea usar, ya sea un potenciómetro externo, una salida analógica de PLC o un panel de control de velocidad dedicado.
Colores y funciones típicos de los cables
La siguiente tabla proporciona un punto de partida común para muchos motores y controladores industriales BLDC. Siempre verifique la función exacta con la hoja de datos antes de aplicar energía.
| Grupo de cables | Función | Color típico | Destino de conexión |
|---|---|---|---|
| Fase A | Bobinado de fase del motor | amarillo | Salida de fase del controlador A |
| Fase B | Bobinado de fase del motor | Verde | Salida de fase del controlador B |
| Fase C | Bobinado de fase del motor | azul | Salida de fase del controlador C |
| Suministro de pasillos | Potencia del sensor | rojo | Sala de control 5V |
| Terreno del pasillo | Retorno del sensor | negro | Controlador Hall GND |
| Sala A | Señal de posición del rotor A | Blanco o naranja | Sala de control A |
| Sala B | Señal de posición del rotor B | Blanco o marrón | Sala de control B |
| Sala C | Señal de posición del rotor C | Blanco o gris | Sala de control C |
| Alimentación del controlador | voltaje del bus de CC | Rojo espeso o negro | Alimentación CC positiva |
| Tierra del controlador | retorno CC | negro grueso | Alimentación CC negativa |
| señal del acelerador | Comando de velocidad | Púrpura / marrón | Entrada analógica o PWM |
Secuencia de cableado paso a paso
Una vez que haya identificado todos los cables, la conexión real es una tarea mecánica. Trabaje en un área limpia y seca y utilice un protector contra tirones en cada cable. Los siguientes pasos representan un orden seguro que minimiza el riesgo para el controlador y el motor. Incluso si ha conectado motores similares antes, no se salte el paso de verificación de voltaje.
Paso 1: verificar las capacidades del motor y del controlador
Verifique la placa de identificación del motor para conocer el voltaje nominal del bus de CC. Un motor clasificado para 24 V nunca debe conectarse a un controlador de 220 V. Esto es especialmente importante para ventiladores industriales y motores de enfriadores de aire que vienen en variantes de 110 V, 220 V, 380 V y 600 V. Si su motor es una unidad de rotor BLDC externo de 220 V, utilice un controlador que pueda manejar al menos un bus de CC de 220 V, preferiblemente con un margen del 10 al 20 %. También verifique la clasificación de corriente continua. Un motor de 600 W a 220 V consume aproximadamente 2,7 A, mientras que un motor de 1500 W al mismo voltaje consume aproximadamente 6,8 A. El controlador debe estar clasificado para la corriente máxima, no solo para la corriente de funcionamiento, porque la corriente de entrada durante el arranque puede ser varias veces el valor nominal.
Paso 2: montar y determinar el enrutamiento de los cables
Monte el controlador sobre una superficie metálica plana que pueda disipar el calor. La etapa de potencia del controlador produce calor y un disipador de calor inadecuado puede acortar la vida útil de los componentes. Aleje los cables de fase de los cables del sensor Hall tanto como sea posible para reducir la interferencia electromagnética. Si debe pasarlos por el mismo conducto, utilice un cable blindado y conecte a tierra el blindaje en el extremo del controlador.
Paso 3: conecte los cables de fase
Conecte los cables trifásicos a los terminales de salida U, V y W del controlador. El orden de estas conexiones determina la dirección del campo magnético giratorio. Si tiene un motor que gira en el sentido de las agujas del reloj, conecte la fase A del motor al controlador U, la fase B a V y la fase C a W. Si no está seguro, esta es la primera configuración que debe probar. Deje el conector Hall desenchufado por el momento y utilice un suministro de corriente limitada para probar el motor más adelante.
Paso 4: conecte el conector Hall
Identifique el conector Hall en el controlador. La mayoría de los controladores utilizan un conector de 5 o 6 pines. Conecte los cables de suministro de Hall, tierra y tres cables de señal de Hall de acuerdo con la distribución de pines. La potencia Hall debe coincidir con el voltaje del sensor. Si el controlador suministra 5 V y el motor utiliza sensores Hall de 12 V, necesitará un regulador de voltaje adecuado o un controlador diferente. Una tensión de alimentación Hall incorrecta puede dañar permanentemente los sensores.
Paso 5: conecte la alimentación y el control
Conecte los cables de alimentación de CC del suministro a la entrada de alimentación del controlador. Utilice un fusible o disyuntor apropiado para la corriente máxima del motor. El fusible debe tener un tamaño que permita el funcionamiento normal de la corriente pero se dispare durante un rotor bloqueado o un cortocircuito. Conecte la señal de control del acelerador o de velocidad a la entrada de comando del controlador. Para una prueba sencilla, puedes utilizar un potenciómetro de 10k para variar el comando de velocidad. Conecte también la señal de habilitación o dirección si el motor debe funcionar en una dirección específica.
Paso 6: primera prueba de encendido
Antes de aplicar plena potencia, utilice una fuente de alimentación de banco de bajo voltaje que tenga limitación de corriente o utilice un instrumento sensor de corriente en el bus de CC. Establezca el límite de corriente en el 20% de la corriente nominal del motor. Aplique potencia y aumente lentamente el comando de velocidad. Escuche si hay chirridos, vibraciones o rotación desigual. Si el motor no arranca, la causa más probable es una falta de coincidencia de fases Hall. Apague la alimentación inmediatamente e intercambie dos cables de señal Hall, o intercambie dos cables de fase, e intente nuevamente.
Orden de fases, fases de pasillo y dirección
La relación entre el orden de las fases y la secuencia del sensor Hall es el concepto más importante al conectar un motor BLDC. El controlador necesita saber exactamente qué posición del rotor corresponde a qué patrón de energización de fase. Cuando intercambia dos cables de fase pero no cambia los cables Hall, la secuencia de conmutación efectivamente gira 120 grados en la dirección incorrecta. El motor puede funcionar, pero será menos eficiente, emitirá un zumbido y puede detenerse bajo carga.
Cómo el orden de las fases afecta la rotación del motor
Si tiene un motor cuya rotación deseada es en el sentido de las agujas del reloj, el controlador generalmente espera la secuencia de fases U-V-W o U-W-V. Al intercambiar dos cables de fase se invierte la dirección del campo giratorio. Para una aplicación de ventilador o enfriador de aire, es posible que desee una dirección de flujo de aire específica. Muchos motores industriales tienen una pequeña flecha en la carcasa que indica la rotación prevista. Si necesita invertir la dirección del diseño, puede hacerlo de forma segura intercambiando cualquiera de los cables de dos fases y también intercambiando dos cables de señal Hall. En algunos controladores, simplemente puede cambiar un parámetro de software o un interruptor de dirección, lo que hace innecesario el cambio de cable físico.
Adaptación de los sensores Hall a la secuencia de fases
El controlador tiene una tabla de conmutación específica que asigna combinaciones de estados Hall a estados de conmutación de fase. Si los cables del sensor Hall no están conectados en el orden esperado en la tabla, la lógica de conmutación no será válida. Por ejemplo, si el controlador espera que la Sala A esté 120 grados por delante de la Sala B, pero usted ha conectado los sensores en un orden diferente, el controlador puede intentar energizar las tres fases a la vez. Esto puede causar un consumo de corriente muy alto y estrés térmico. Una forma sencilla de probar el orden Hall sin hacer funcionar el motor es utilizar un multímetro y girar el eje con la mano. Deberías ver una secuencia repetida de estados digitales en cada salida Hall, con un cambio de fase de 120 grados. Si la secuencia no es ordenada, intercambie los cables de señal Hall.
Invertir la dirección de forma segura
Si el motor gira en la dirección incorrecta sin carga, puede detenerlo y realizar un cambio sistemático. Para una disposición típica de sensor Hall de 120 grados, el método de inversión seguro es intercambiar dos cables de fase y también intercambiar dos cables de señal Hall. Esto mantiene alineado el ángulo eléctrico entre el rotor y el estator. Si intercambia solo los cables de fase, el controlador seguirá leyendo la secuencia Hall original y el motor no retrocederá limpiamente; probablemente cazará o se detendrá. Si intercambia solo los cables Hall, el controlador intentará realizar la conmutación basándose en la posición incorrecta del rotor, lo que provocará una sobrecorriente. Realice siempre ambos intercambios juntos y pruebe sin carga con el límite de corriente habilitado.
Clasificaciones eléctricas y protección
Los parámetros eléctricos que más importan durante una conexión son el voltaje del bus de CC, la corriente de fase, la corriente de arranque y la temperatura de funcionamiento máxima permitida. Si excede cualquiera de estos, corre el riesgo de dañar el controlador, el motor o ambos. Estos son los límites clave que hay que respetar.
| Parámetro | Valor mínimo seguro | Valor operativo típico | Límite máximo seguro |
|---|---|---|---|
| voltaje del bus de CC | 200V | 220V ±10% | 240V por períodos cortos |
| Corriente continua | 1.0A | 2,0-3,5 A para 600 W | Corriente nominal del motor |
| Corriente máxima | 2.0A | 4-8A durante el inicio | 10A por 1 segundo |
| Fusible de protección | 2A | 5A golpe lento | 8A golpe lento |
| Suministro de pasillos voltage | 4,5 V | 5,0 V | 5,5 V continuo |
| Límite térmico | temperatura ambiente de 40 °C | Marco de 60-80°C | 90°C al enrollar |
Para un motor de enfriador de aire BLDC externo de 220 V con una potencia nominal de 600 W, el voltaje del bus del controlador debe ser de al menos 220 V y el consumo de corriente es lo suficientemente modesto como para que un controlador de ventilador industrial típico pueda manejarlo. El motor está diseñado para funcionamiento continuo en enfriadores de aire por evaporación, donde la carga del ventilador es bastante estable. El controlador debe tener un límite de corriente establecido ligeramente por encima de la corriente nominal del motor para que una aspa del ventilador bloqueada inicie el circuito de protección en lugar de estresar los devanados.
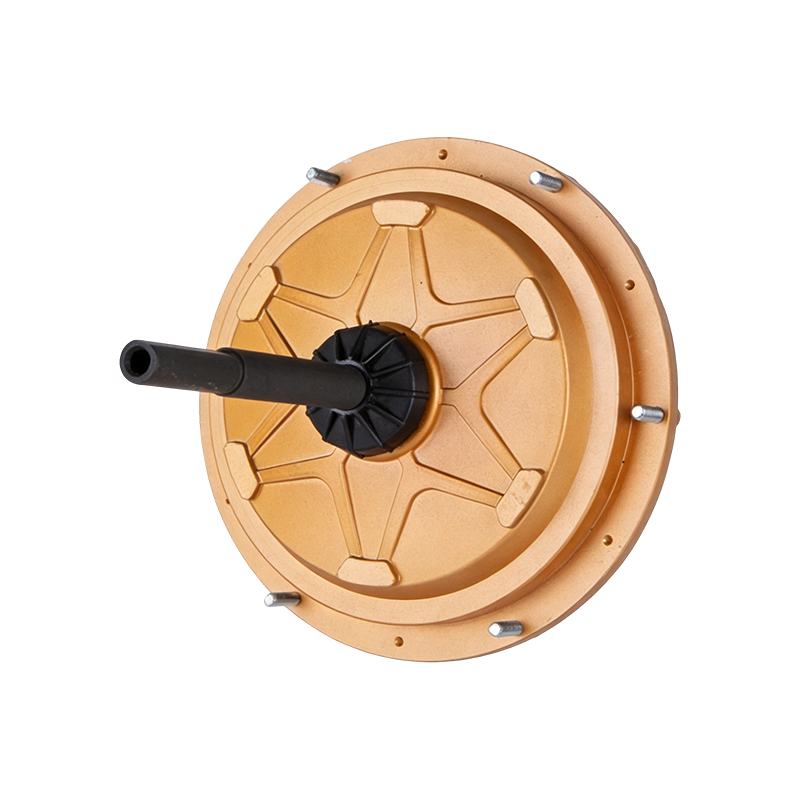 Motor enfriador de aire BLDC de rotor externo 220V 600W Este motor sin escobillas de 600 W está diseñado para un funcionamiento constante del ventilador en refrigeradores evaporativos. Su accionamiento directo de 220 V simplifica la configuración eléctrica, pero la limitación de corriente del controlador adecuada y el enrutamiento cuidadoso de los cables son esenciales en un gabinete industrial. Ver producto →
Instalación, blindaje y gestión térmica
La forma de instalar el controlador y colocar los cables es tan importante como la conexión eléctrica. Un controlador mal montado puede sobrecalentarse y un cable de fase largo sin blindaje puede provocar EMI que corrompe la señal Hall. En un recinto industrial, generalmente hay más de un motor, por lo tanto, planifique el diseño para mantener los cables de señal sensibles alejados de los conductores de alta corriente.
Monte el controlador en un disipador de calor
Los MOSFET del controlador y la etapa de conducción producen calor que debe transferirse a la superficie de montaje. La placa metálica del controlador suele ser el propio disipador de calor. Utilice una almohadilla térmica de silicona o grasa térmica entre el controlador y la placa de montaje y asegúrela con los tornillos adecuados. No monte el controlador dentro de una caja de plástico sellada sin ventilación, ya que el calor se acumulará y provocará una reducción térmica o un apagado.
Blindaje y tendido de cables
En un entorno industrial típico, los cables de fase del motor transportan corrientes PWM de alta frecuencia. Los flancos de conmutación rápidos generan ruido de modo común. Si los cables de fase largos corren paralelos a los cables del sensor Hall, el ruido puede acoplarse a las líneas del sensor y provocar señales de conmutación falsas. La solución más sencilla es pasar los cables de fase por un conducto separado o utilizar un blindaje trenzado para el cable de fase. También puedes agregar un núcleo de ferrita al cable Hall para suprimir el ruido de alta frecuencia. Mantenga el cable del pasillo lo más corto posible, idealmente menos de 1 metro, para evitar caídas de voltaje e interferencias.
Puesta a tierra y retorno de corriente
Conecte la tierra del controlador y la tierra del motor a un punto de tierra común. Evite crear un bucle de tierra donde la tierra de señal y la tierra de alimentación estén conectadas en múltiples puntos. Si el controlador se alimenta desde una fuente de CA rectificada, el bus negativo debe ser común al enlace de CC. Las conexiones a tierra sueltas pueden provocar picos de sobretensión y destruir los sensores Hall o el tablero de control.
Consideración térmica para el motor.
Lo que funciona para un nivel de potencia puede no funcionar para otro. Un motor de enfriador de aire BLDC externo de 850 W exige un disipador de calor más voluminoso y un controlador más robusto que una unidad de 600 W. Los MOSFET del controlador necesitan manejar pérdidas de conmutación mayores y la estructura del motor se calentará más a ese nivel de potencia. Siempre verifique el presupuesto total de energía del sistema y la temperatura ambiente de la aplicación. Un enfriador de aire por evaporación montado en un almacén caluroso puede necesitar un gabinete que mantenga el controlador por debajo de los 50 °C.
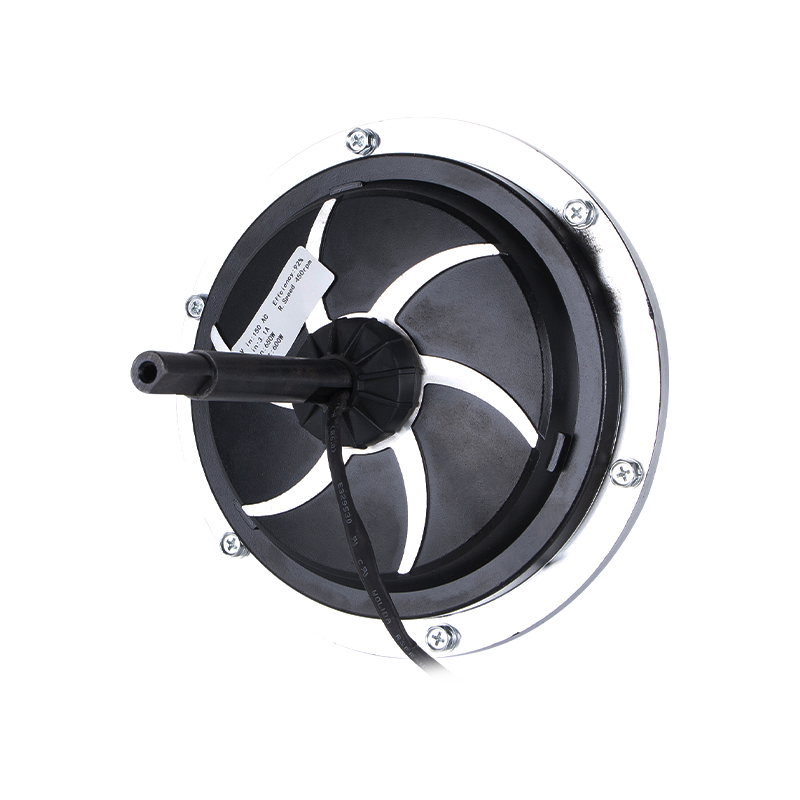 Motor BLDC de 220 V y 850 W para aplicaciones de enfriadores de aire de alta potencia Con una potencia nominal de 850 W, este motor de rotor externo exige un controlador robusto y una disipación de calor adecuada. Al realizar pruebas, utilice suministros de corriente limitada y observe las fases cuidadosamente para evitar sacudidas repentinas o errores de cableado. Ver producto →
Pruebas seguras y solución de problemas
Una vez que haya realizado todas las conexiones, la fase de prueba es donde encontrará errores de cableado. Utilice una fuente de alimentación con corriente limitada cuando sea posible y observe el comportamiento del motor a través de un tacómetro o molinete. Nunca pruebe un motor BLDC sujetándolo con los dedos mientras el controlador secuencia las fases incorrectamente. El motor puede dar sacudidas violentas y las piezas giratorias pueden engancharse en un manguito o cable suelto.
Primeros pasos de encendido
Establezca el comando de velocidad en su valor más bajo o desconecte el acelerador y use una referencia externa de 1V. Aplique energía a un voltaje del bus de CC que aumenta lentamente o use un variador en el lado de CA si el controlador tiene un rectificador integrado. Esté atento a una corriente excesiva en el amperímetro. La corriente sin carga de un motor BLDC debe ser una pequeña fracción de su corriente nominal. Si ve que la corriente sube sin ninguna rotación, apague la alimentación inmediatamente. Esto generalmente significa un cable de fase en cortocircuito o un error de fase Hall.
Medición de la fuerza electromagnética trasera
Con el motor desconectado del controlador, puede medir la forma de onda EMF inversa en cada fase haciendo girar el eje con un taladro. Las tres fases deberían producir una forma de onda sinusoidal simétrica, con 120 grados de cambio de fase entre cada fase. Si falta la forma de onda en una fase, hay un devanado abierto o un cable desconectado. Esta prueba de contraelectromotriz es útil antes de aplicar energía al controlador y no requiere ningún controlador.
Tabla de solución de problemas comunes
| Síntoma | Causa probable | Acción correctiva |
|---|---|---|
| Sin movimiento, alto consumo de corriente | Cables de señal Hall intercambiados | Cambie dos cables Hall o reordene la conexión del sensor |
| El motor funciona pero vibra a baja velocidad. | Suministro de pasillos voltage out of range | Comprobar y corregir la tensión de alimentación del sensor. |
| El motor gira en la dirección equivocada | Orden de fases invertido o pin de dirección configurado incorrectamente | Cambie los cables bifásicos y cambie los dos cables Hall |
| El motor arranca con un fuerte chirrido y luego se calma. | La secuencia de fases no coincide con la tabla de conmutación del controlador | Validar el orden de las fases con la hoja de datos del motor. |
| El motor se sobrecalienta sin carga | Corriente de mantenimiento debido a una conmutación incorrecta o una tensión de bus demasiado baja | Corrija el voltaje del bus y confirme la secuencia de conmutación. |
| Calado intermitente cuando está cargado | Limitación de corriente demasiado baja | Aumente el límite de corriente del controlador o utilice un controlador de corriente más alta |
Conexión de motores BLDC en aplicaciones de enfriadores de aire industriales
Los principios de conexión que ha seguido hasta ahora se aplican a casi todos los motores BLDC, pero los detalles prácticos cambian cuando el motor se ubica dentro de un enfriador de aire evaporativo o un ventilador industrial grande. Estos motores suelen ser máquinas BLDC de rotor externo, lo que significa que el rotor es la carcasa exterior y las aspas del ventilador están montadas directamente en esa carcasa. Este diseño hace que el motor sea compacto y adecuado para aplicaciones de movimiento de aire, donde el impulsor tiene un alto momento de inercia y necesita una aceleración suave y controlada.
Al conectar un motor enfriador de aire BLDC externo, también debe confirmar que la interfaz eléctrica y mecánica del motor coincida con el controlador. Por ejemplo, un motor de enfriador de aire BLDC externo de 220 V con una potencia nominal de 1500 W se utiliza normalmente en grandes unidades de ventilación industrial. El voltaje del bus debe ser estable, el conector Hall debe estar clasificado para la temperatura de funcionamiento del motor y el controlador debe poder conmutar al PWM de alta frecuencia necesario para el funcionamiento silencioso del ventilador.
En una aplicación de aire acondicionado industrial, el motor puede funcionar durante horas a una velocidad constante y la ruta del flujo de aire puede cambiar según los filtros, las rejillas y las condiciones ambientales. Por lo tanto, el límite de corriente del controlador debe configurarse para permitir que el motor entregue torque cuando las aspas del ventilador están cargadas, sin crear una condición que sobrecaliente el devanado. Puede leer más sobre los principios de funcionamiento de estos motores en nuestro guía de motores de enfriador de aire BLDC externos .
Para el extremo grande de estos sistemas de ventiladores, un motor de 1500 W suele combinarse con un controlador de 220 V que puede suministrar al menos 8 A de forma continua. Esta combinación es común en enfriadores evaporativos para fábricas y almacenes, donde la carga de enfriamiento es alta. La placa de montaje y los prensaestopas se deben elegir con cuidado porque la vibración mecánica del motor se transferirá al controlador si el controlador se monta directamente en la carcasa del motor. Utilice un soporte amortiguado o un recinto separado.
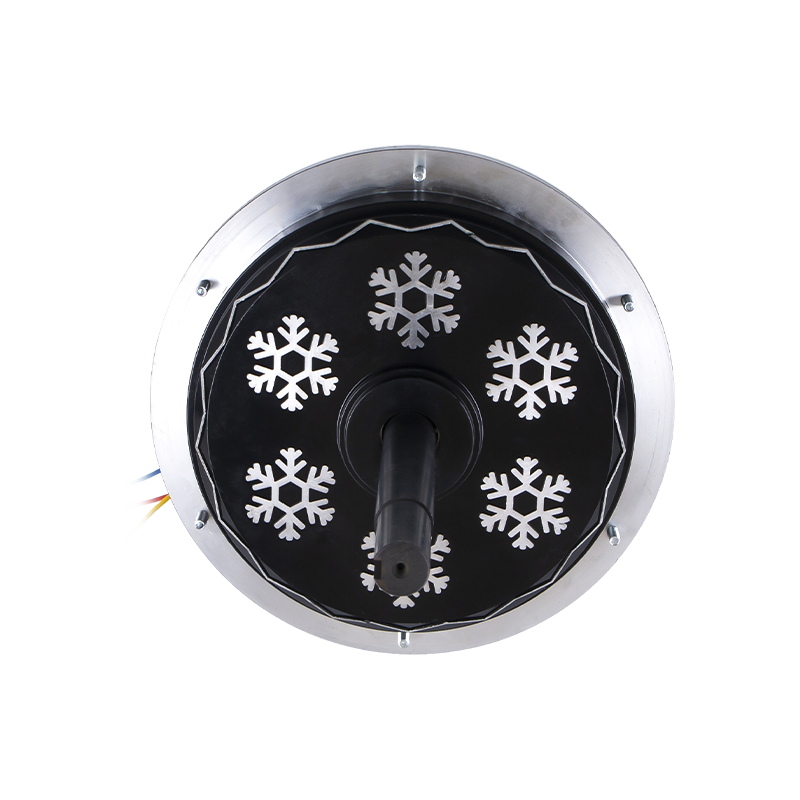 Motor BLDC de rotor externo de 220 V y 1500 W para refrigeración de alta resistencia Este motor de 1500 W está diseñado para refrigeradores evaporativos industriales grandes y, por lo general, se combina con un controlador que proporciona al menos 8 A. Para evitar problemas de vibración, móntelo sobre una base amortiguada o en un recinto separado. Ver producto →
Si está diseñando un paquete de equipos de refrigeración, también puede revisar el información de aplicación de aire acondicionado industrial para ver cómo esta línea de productos encaja en un sistema completo. La conclusión clave es que la conexión eléctrica es sólo la mitad de la instalación; el embalaje mecánico y térmico debe adaptarse a la aplicación.
Errores comunes a evitar
Incluso los técnicos experimentados pueden cometer errores simples al conectar un motor BLDC y un controlador. La siguiente lista cubre los errores más frecuentes que provocan fallas del controlador, daños al motor o operación insegura.
- Aplicar voltaje antes de verificar la conexión del cable de fase. Si los cables de fase están sueltos, el controlador verá una fase abierta y podrá inmediatamente limitar la corriente o fundir el fusible. Compruebe siempre primero la estanqueidad mecánica.
- Suponiendo que los sensores Hall sean todos iguales. Algunos controladores proporcionan 5 V, otros 12 V. La sobretensión en un sensor Hall de 5 V provoca daños permanentes. Verifique las especificaciones del sensor.
- Ignorando el límite de corriente del controlador. Un taller ocupado puede tener un controlador clasificado para un motor diferente. Sin configurar correctamente el límite de corriente, el motor puede funcionar con una corriente de sobrecarga y sobrecalentar los devanados.
- Conexión de fase y orden Hall sin realizar pruebas a tensión reducida. La primera prueba debe realizarse con un voltaje de bus bajo o un ciclo de trabajo PWM bajo. Esto detecta errores antes de que el controlador entregue toda su potencia.
- Utilizar un calibre de cable insuficiente para los conductores de fase. Un motor de 1500 W a 220 V consume más de 6 A, por lo que los conductores de fase deben tener al menos 18 AWG y los cables de entrada de CC deben ser aún más grandes. Los cables delgados provocan una caída de voltaje y generan calor en los terminales.
- Dejando flotando los cables Hall no utilizados. Si un controlador tiene un canal Hall no utilizado, puede captar ruido y provocar fallas aleatorias. Termine las entradas Hall no utilizadas con una resistencia que coincida con la salida del sensor.
- Olvidar colocar el pin de dirección. Muchos controladores tienen una entrada de baja velocidad que determina la dirección predeterminada. Si ha conectado físicamente el motor para que gire en el sentido de las agujas del reloj, configurar un pasador de dirección en el sentido contrario a las agujas del reloj simplemente cortará la fase, no la invertirá. Planifique juntos el orden de los cables y la dirección del software.
- Pruebas sin alivio de tensión. La vibración eventualmente rompe las conexiones engarzadas. Utilice un protector contra tirones en el cable del motor y el conector del controlador para evitar fallas intermitentes más adelante en servicio.
La conexión de un motor BLDC a un controlador es un proceso sistemático que requiere atención al orden de las fases, las señales Hall, la tensión nominal, la protección de corriente y las pruebas seguras. Comience con la identificación correcta de los cables, verifique las clasificaciones eléctricas, conecte los cables de fase y Hall en la secuencia adecuada y luego ejecute una primera prueba controlada. Si algo suena inusual o consume corriente excesiva, deténgase inmediatamente y revise el cableado de fase y Hall. Con la configuración correcta, un motor BLDC industrial, como un motor enfriador de aire de rotor externo, proporcionará muchos años de servicio silencioso y eficiente. El mismo proceso que utilizó para un ventilador pequeño de 600 W también se aplica a un sistema de 1500 W, y la tabla de solución de problemas lo ayudará a resolver los problemas más comunes.
Relacionado Productos
-
 Motor de refrigeración por aire BLDC externo DC149 de 220 V/700 W
-
 Motor enfriador de aire BLDC externo DC149 de 220 V y 850 W
-
 Motor enfriador de aire BLDC externo DC149 de 220 V y 600 W
-
 Motor enfriador de aire evaporativo trifásico YS90L-4 de 380 V y 1500 W
-
 Motor enfriador de aire evaporativo trifásico YS100L-4 de 380 V y 2200 W
-
 Motor enfriador de aire evaporativo trifásico YS90L-4 de 380 V y 1500 W
-
 Motor mezclador de hormigón portátil YY71-2 de 230 V y 650 W
-
 Motor mezclador de hormigón portátil YY71-2 de 110 V y 800 W
 ¿Listo para Personalizar
Sus Productos de Motores?
Somos fabricantes de motores profesionales que entregamos energía potente, estable y eficiente núcleos para todas las industrias a través de la artesanía de precisión y la innovación.
Contáctenos
-
 Móvil:+86 13575536911
-
 Teléfono:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Correo electrónico:betty@dbjxmotor.com
-
 Dirección de la empresa
Derechos de autor © por Shengzhou Jiangxin Motor Technology Co., Ltd. Todos los derechos reservados.